Diseñe un controlador proporcional-derivativo
Use un controlador proporcional-derivativo (PD) muestreado para mantener la posición de una masa en movimiento constante.
| In[1]:= | 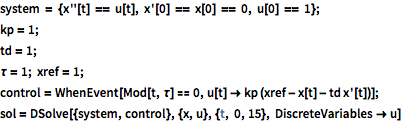 X |
| Out[1]= | 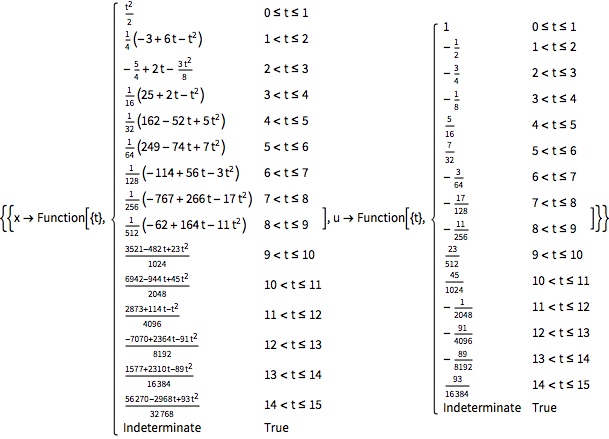 |
| In[2]:= | 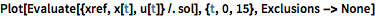 X |
| Out[2]= | 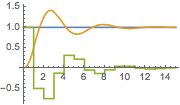 |
Use un controlador proporcional-derivativo (PD) muestreado para mantener la posición de una masa en movimiento constante.
| In[1]:= | X |
| Out[1]= | |
| In[2]:= | X |
| Out[2]= | |
 Compute Symbolic Solutions for ODEs with Events »
 Directly Obtain Solution Expressions for ODEs »
 Find Symbolic Solutions for Delay Differential Equations »
 Automatically Invoke NDSolve if DSolve Fails »
 Rectify a Periodic Wave »
 Model a Ball Bouncing down Steps »
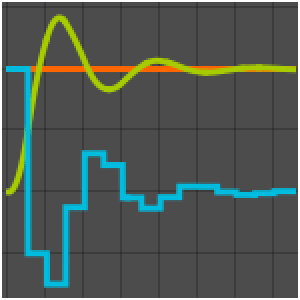 Design a Proportional-Derivative Controller »
 Visualize Chaos in a Delay Differential Equation »
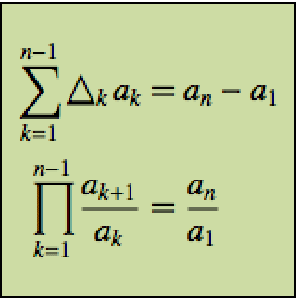 Evaluate New Classes of Telescoping Sums and Products »
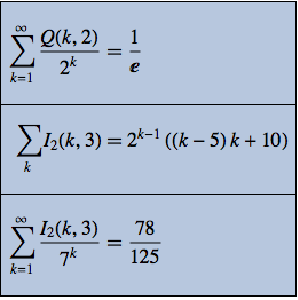 Compute Sums Involving Special Functions »
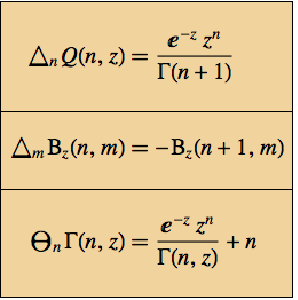 Obtain Simple Differences and Ratios for Special Functions »
 Directly Obtain Solution Expressions for Difference Equations »
 Color a Curve by Arc Length »
 Compute the Curvature of Curves in Any Dimensions »
 Visualize the TNB Basis of a Knot »
 Animate the Tangent and Normal to a Function »
Questions? Comments? Contact a Wolfram expert »